RTK vs LiDAR en robots cortacésped: ¿qué navegación encaja mejor con tu jardín?
RTK y LiDAR resuelven la navegación sin cable perimetral de formas distintas. RTK utiliza posicionamiento por satélite corregido para situar el robot con precisión sobre un mapa, mientras que LiDAR analiza directamente el entorno que rodea al cortacésped. La mejor opción depende menos del nombre de la tecnología y más de la visibilidad del cielo, los obstáculos, la distribución del jardín y el tipo de instalación que estés dispuesto a utilizar.
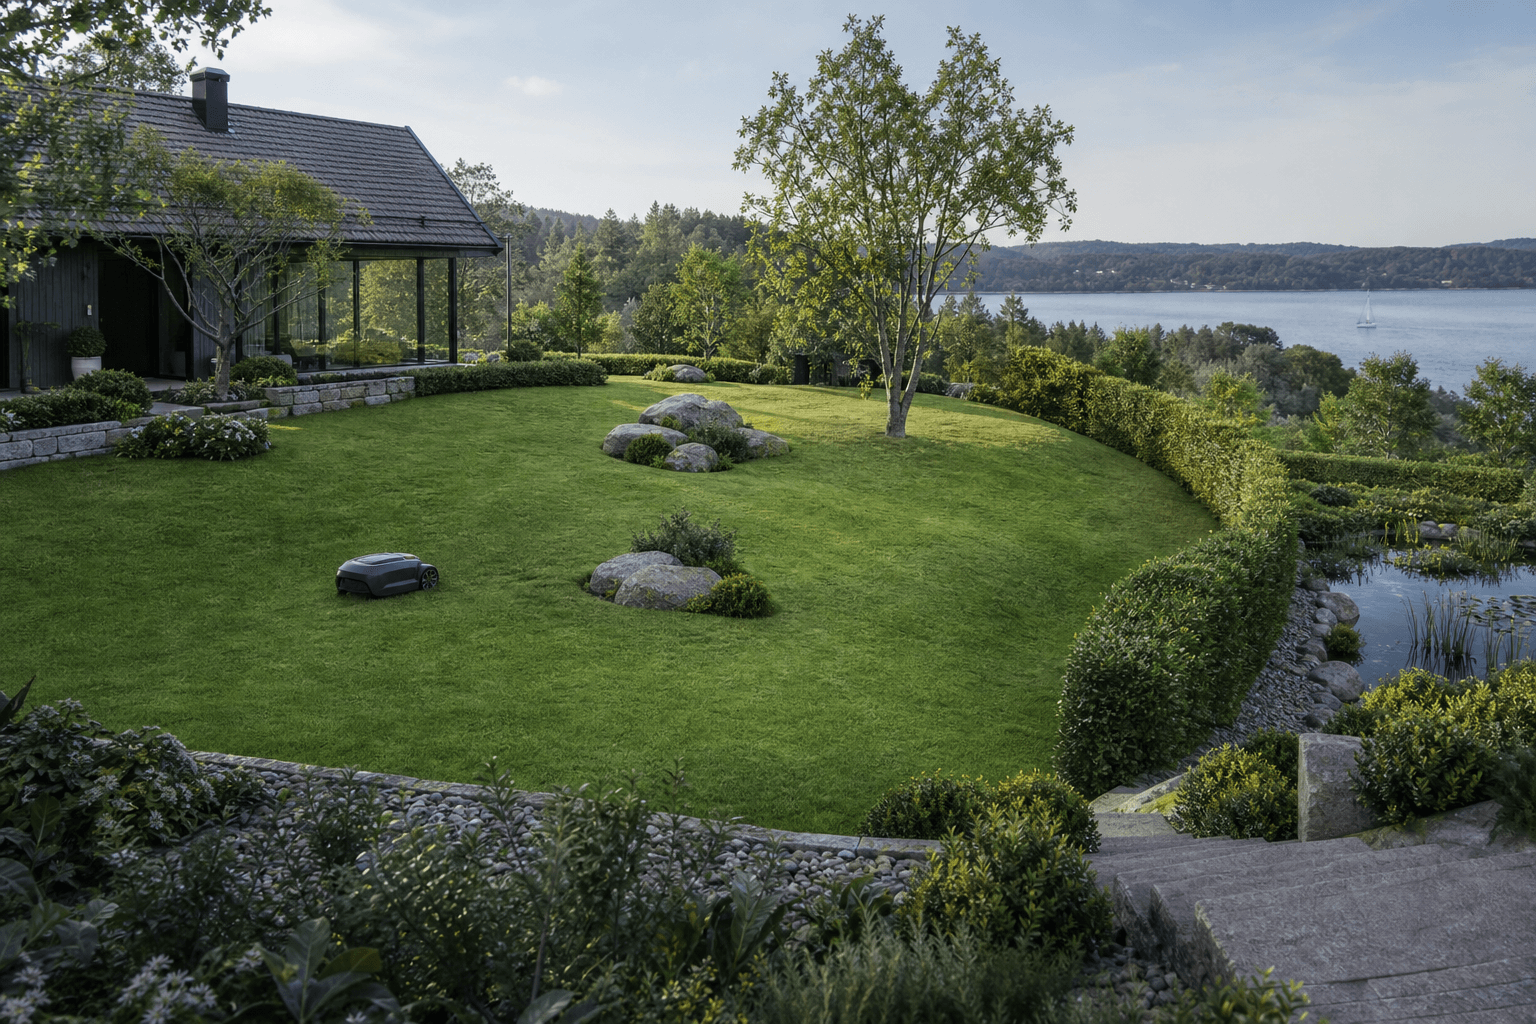
RTK o LiDAR: ¿cuál deberías elegir?
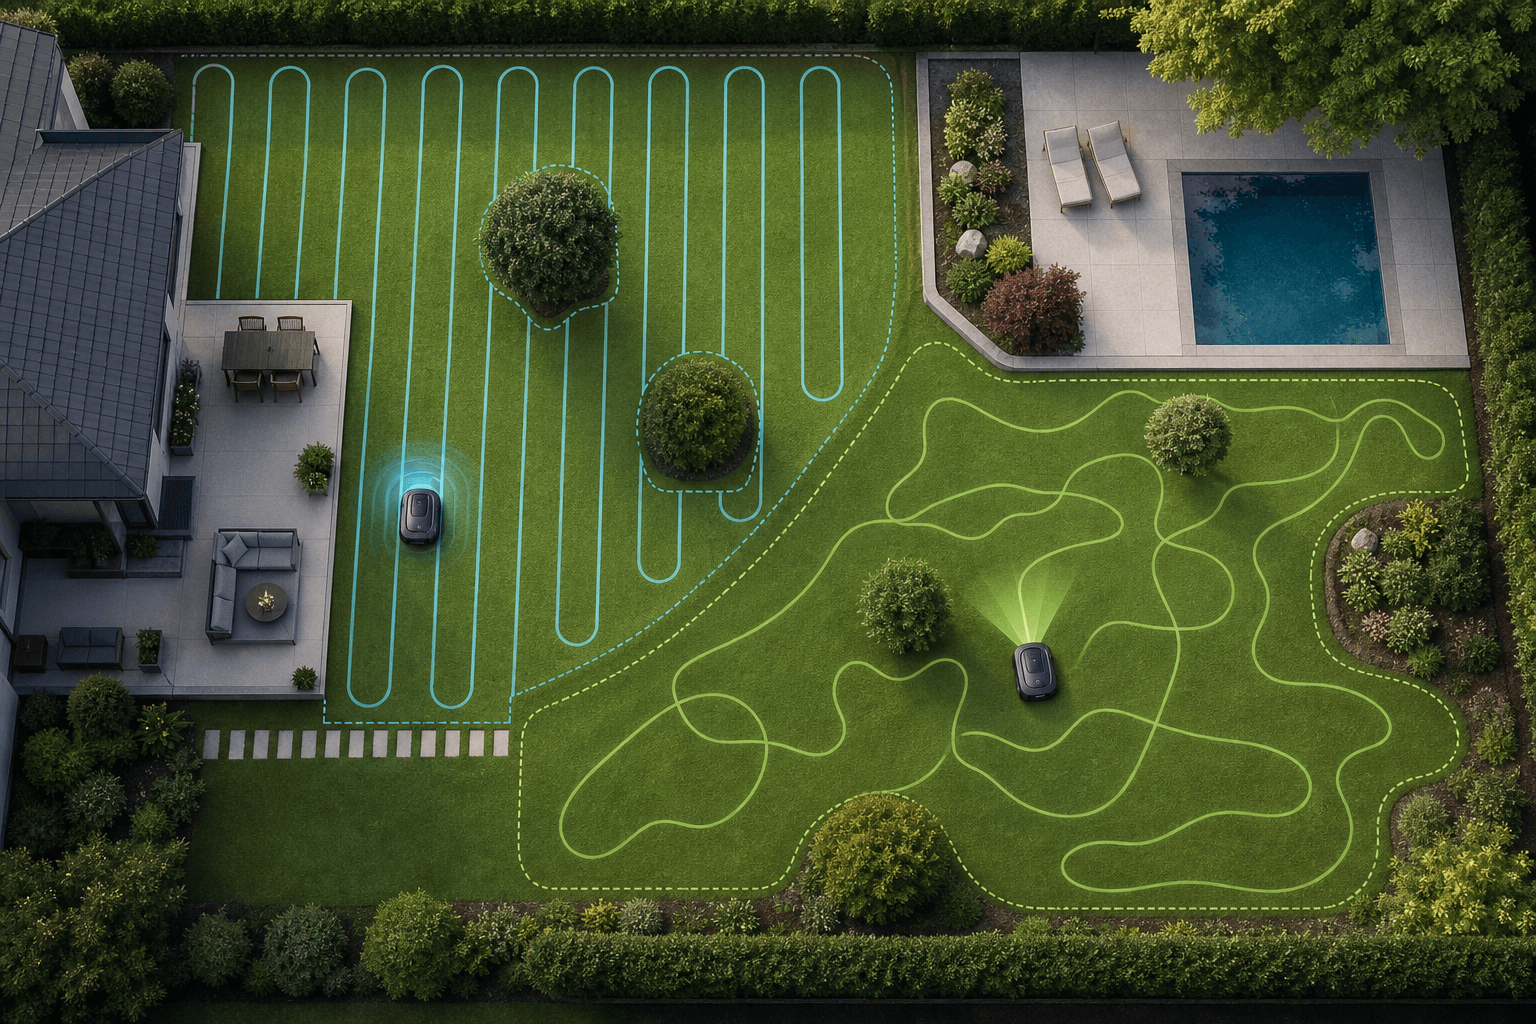
Elige RTK si el césped tiene una visibilidad razonablemente despejada del cielo y buscas una navegación sistemática basada en mapas sobre superficies abiertas y conectadas.
Elige LiDAR si edificios, árboles, muros u otros obstáculos pueden dificultar la recepción por satélite, o si resulta especialmente importante que el robot interprete con precisión lo que tiene alrededor.
Ninguna tecnología es mejor en todos los jardines. Algunos robots modernos utilizan sistemas híbridos que combinan RTK, LiDAR, cámaras y otros sensores para que una tecnología pueda complementar a otra cuando cambian las condiciones.
RTK y LiDAR no siempre son tecnologías alternativas
Algunos robots cortacésped sin cable perimetral combinan RTK, LiDAR, cámaras, sensores inerciales y datos de posición de las ruedas. RTK puede proporcionar la posición general del robot dentro del jardín, mientras que LiDAR y la visión interpretan lo que ocurre a su alrededor.
Esta combinación puede hacer que la navegación sea más resistente cuando las condiciones cambian de una zona del jardín a otra.
Sin embargo, una lista más larga de sensores no significa automáticamente que un robot sea mejor para tu jardín. En una parcela sencilla y abierta, un sistema RTK bien implementado puede ser más que suficiente.
En un jardín más cerrado, con estructuras estables y buena información local, LiDAR puede evitar la complejidad de instalar una estación de referencia.
Y si la parcela es pequeña, simple y con pocos obstáculos, puede que ni siquiera necesites un sistema de navegación especialmente complejo.
Si tu principal duda sigue siendo si elegir un sistema virtual o una instalación convencional, consulta nuestra guía sobre robot cortacésped con cable perimetral frente a modelos sin cable .
Fíjate en las zonas con peor señal, no solo en la parte fácil del césped
Una gran zona abierta en el centro del jardín puede hacer que casi cualquier sistema de navegación parezca adecuado. La prueba realmente importante está junto a la casa, debajo de los árboles, cerca de vallas y muros y en los pasos que conectan distintas zonas de corte.
Para evaluar RTK, mira hacia arriba. Comprueba cuánto cielo queda oculto por árboles y edificios y, si el sistema utiliza una estación base, piensa si existe un lugar adecuado para instalarla.
Para evaluar LiDAR, mira alrededor. Comprueba si existen estructuras y referencias suficientemente estables para que el robot pueda construir y reconocer el entorno y considera cuánto cambia la vegetación a lo largo del año.
También debes seguir físicamente la ruta que tendría que utilizar el robot para llegar a cada zona de corte. Ningún sistema de navegación convierte automáticamente escalones, puertas cerradas o superficies inadecuadas en rutas transitables.
Algunos modelos permiten definir rutas de transporte entre zonas, mientras que otros deben trasladarse manualmente cuando las superficies no están conectadas.
Para revisar el conjunto del jardín, consulta también nuestra guía sobre cómo saber si tu jardín es adecuado para un robot cortacésped .
Elige según las condiciones reales de tu jardín
Empieza por las condiciones físicas de la parcela antes de comparar aplicaciones, funciones adicionales o listas de sensores.
Jardín abierto con buena visibilidad del cielo
RTK suele ser una opción especialmente lógica. Permite posicionar el robot sobre un mapa sin depender de que el jardín tenga muchas referencias físicas cercanas.
Árboles, muros o edificios altos
LiDAR merece una atención especial porque puede localizar el robot utilizando elementos cercanos. Un sistema híbrido puede aportar más estabilidad cuando las condiciones de señal cambian entre unas zonas y otras.
Muchos obstáculos pequeños
No te fijes únicamente en si el robot incluye LiDAR. Las cámaras, la posición de los sensores y el software de reconocimiento determinan en gran medida cómo responde ante objetos bajos, estrechos o poco habituales.
Zonas de césped desconectadas
Comprueba por separado la gestión multizona y las rutas de transporte. RTK o LiDAR pueden permitir mapear varias áreas, pero el robot sigue necesitando una forma física de desplazarse entre ellas.
Modelos que merece la pena considerar
Estos modelos representan distintos enfoques de navegación. No son automáticamente la mejor opción para todos los jardines: utiliza primero las condiciones de tu parcela para decidir qué tecnología tiene más sentido.
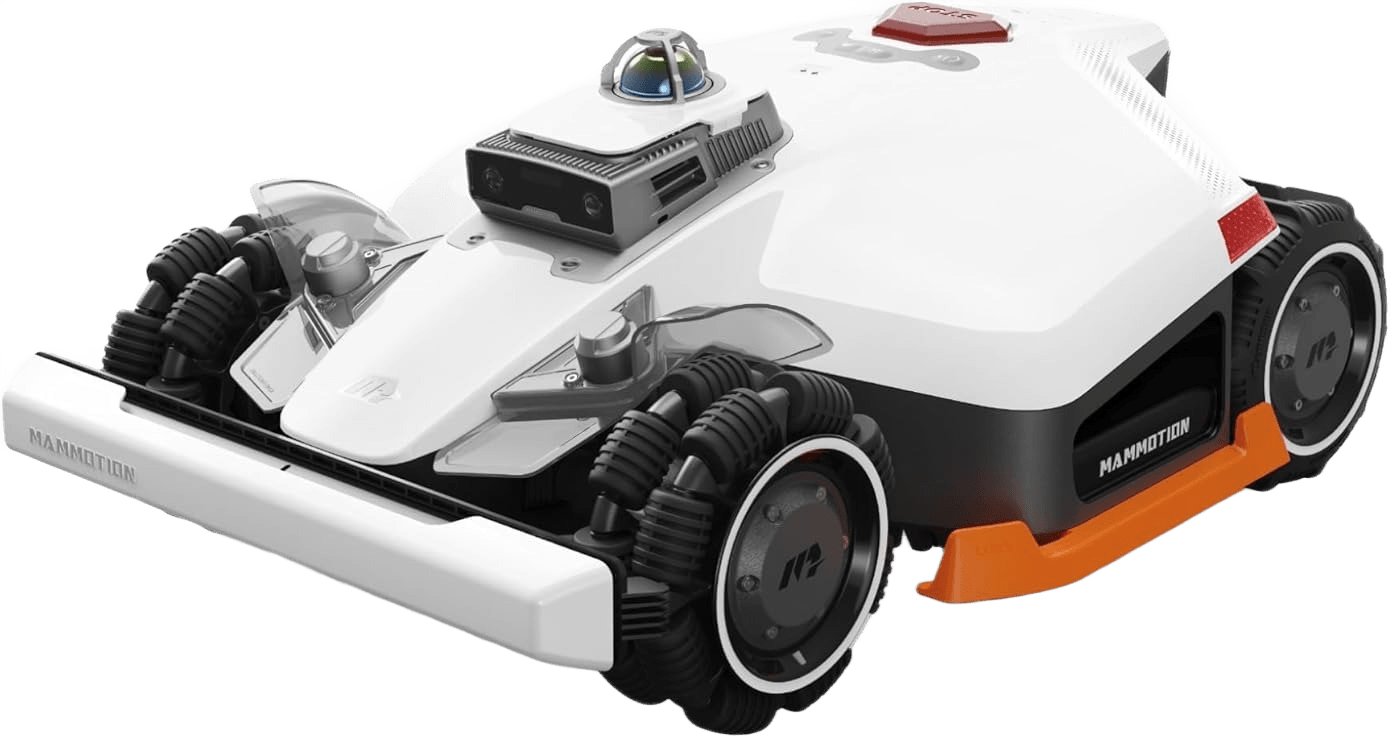
Mammotion LUBA 3 AWD 1500
Un robot con tracción total que combina LiDAR y visión y que, en esta variante, no requiere una instalación RTK física.
Ideal para: terrenos difíciles donde el agarre y una navegación local capaz de trabajar alrededor de obstáculos son más importantes que el posicionamiento RTK.
Ten en cuenta: su sistema de navegación no es idéntico al de otras variantes de la misma gama. No des por hecho que todos los modelos LUBA 3 comparten exactamente las mismas funciones RTK.
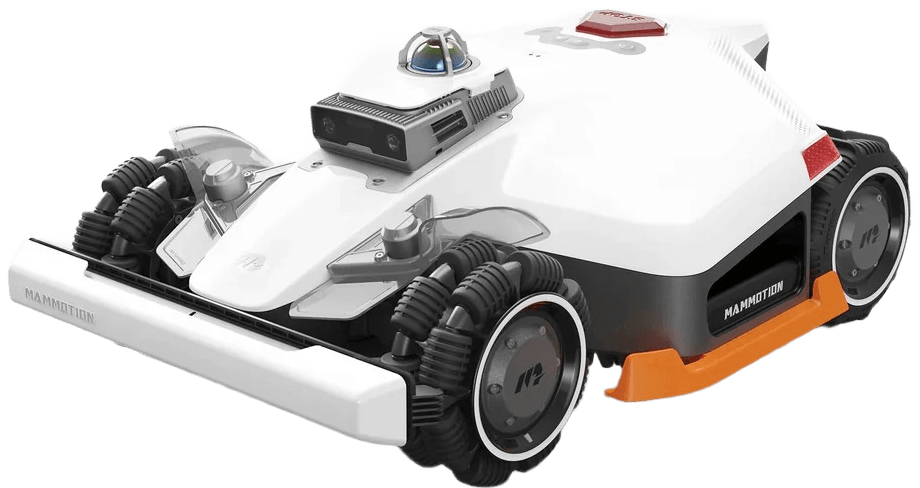
Mammotion LUBA 3 AWD 3000
Un modelo con tracción total que combina LiDAR, visión y RTK mediante red, sin necesidad de instalar una estación base física.
Ideal para: jardines grandes y complejos que se benefician de una elevada capacidad de tracción y de varias tecnologías de navegación trabajando de forma complementaria.
Ten en cuenta: la navegación híbrida no elimina la necesidad de comprobar rutas de transporte, conectividad y condiciones del terreno en todas las zonas de corte.
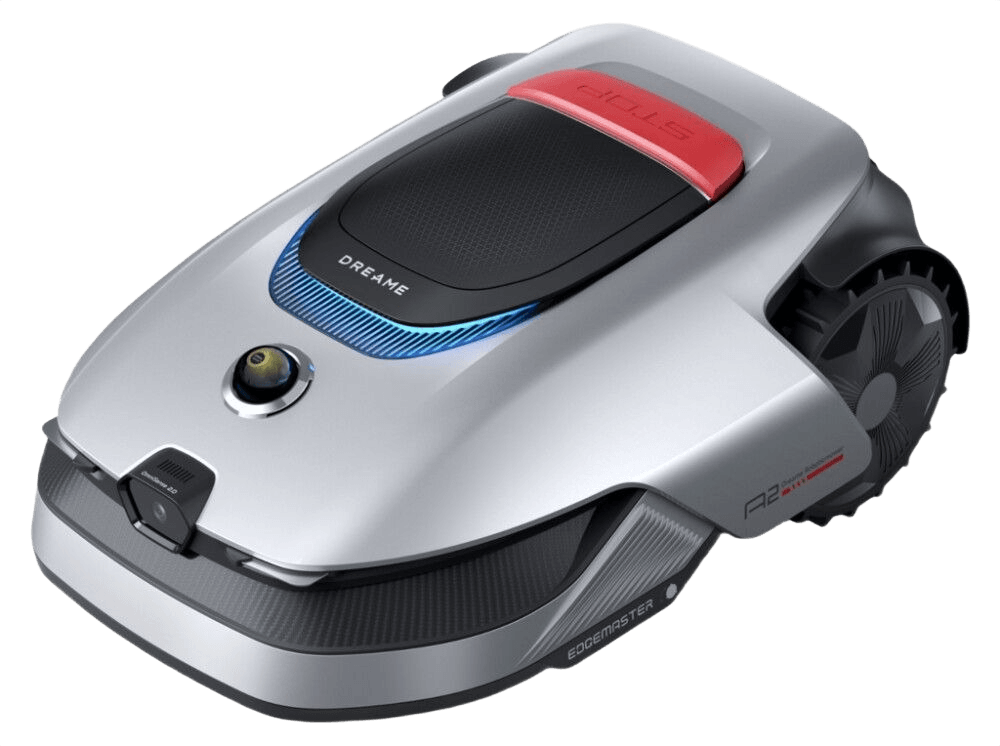
Dreame A2
Un robot que combina LiDAR y visión para realizar un corte sistemático y detectar obstáculos sin depender de RTK.
Ideal para: jardines complejos o con zonas donde la señal por satélite puede quedar limitada y en los que el mapeo local y la detección de objetos son especialmente importantes.
Ten en cuenta: las zonas físicamente separadas pueden requerir transportar el robot manualmente. Comprueba la conexión entre las distintas superficies antes de centrarte únicamente en la navegación.
RTK vs LiDAR en robots cortacésped: preguntas frecuentes
¿LiDAR es más preciso que RTK en un robot cortacésped?
No en todas las situaciones. RTK puede ofrecer un posicionamiento global muy preciso cuando la recepción por satélite y los datos de corrección son fiables. LiDAR puede ser más resistente junto a edificios o bajo árboles porque utiliza el entorno cercano para localizarse. La implementación del sistema y las condiciones del jardín son más importantes que declarar una tecnología universalmente más precisa.
¿Un robot cortacésped RTK siempre necesita una estación base?
No. Algunos sistemas utilizan una estación física de referencia, mientras que otros pueden recibir los datos de corrección RTK mediante una red. Depende del modelo concreto.
¿Puede funcionar LiDAR debajo de los árboles?
LiDAR no necesita visibilidad directa de los satélites, por lo que la cobertura de árboles no representa la misma limitación básica que puede suponer para RTK. Sin embargo, vegetación muy densa, cambios estacionales y pocas referencias estables también pueden influir en la localización.
¿LiDAR sustituye a las cámaras para evitar obstáculos?
No necesariamente. LiDAR mide formas y distancias, mientras que las cámaras y el software de reconocimiento pueden ayudar a identificar qué tipo de objeto tiene delante el robot. Los sistemas que combinan varios sensores pueden utilizar cada tecnología para una función diferente.
¿Qué sistema es mejor para un jardín pequeño y sencillo?
Ambos pueden funcionar bien, pero normalmente conviene elegir el sistema más sencillo que cubra correctamente las necesidades del jardín. En una parcela abierta y poco complicada, una navegación híbrida avanzada puede aportar poco valor práctico adicional. Incluso un robot con cable perimetral puede seguir siendo una buena opción si no te importa realizar la instalación.
¿Los robots RTK y LiDAR pueden desplazarse entre distintas zonas de césped?
Depende del modelo y de la ruta física, no simplemente de que utilice RTK o LiDAR. Comprueba si admite rutas de transporte y si puertas, escalones y superficies sin césped permiten realmente el paso del robot.
Elige pensando en las zonas donde navegar resulta más difícil
Empieza por la visibilidad del cielo, los edificios cercanos, los árboles y las rutas entre distintas zonas. Después compara la capacidad sobre el terreno y la detección de obstáculos. MowCompass puede ayudarte a reducir la lista a modelos que encajen mejor con las condiciones reales de tu jardín.
Encontrar un robot para mi jardín