RTK vs LiDAR nei robot tagliaerba: quale navigazione è adatta al tuo prato?
RTK e LiDAR affrontano la navigazione senza filo perimetrale in modi diversi. RTK utilizza il posizionamento satellitare corretto per localizzare il robot con precisione sulla mappa, mentre il LiDAR misura l’ambiente immediatamente circostante. La soluzione più adatta dipende meno dal nome della tecnologia e più dalla visibilità del cielo, dagli ostacoli, dalla configurazione del prato e dalla disponibilità ad installare hardware aggiuntivo.
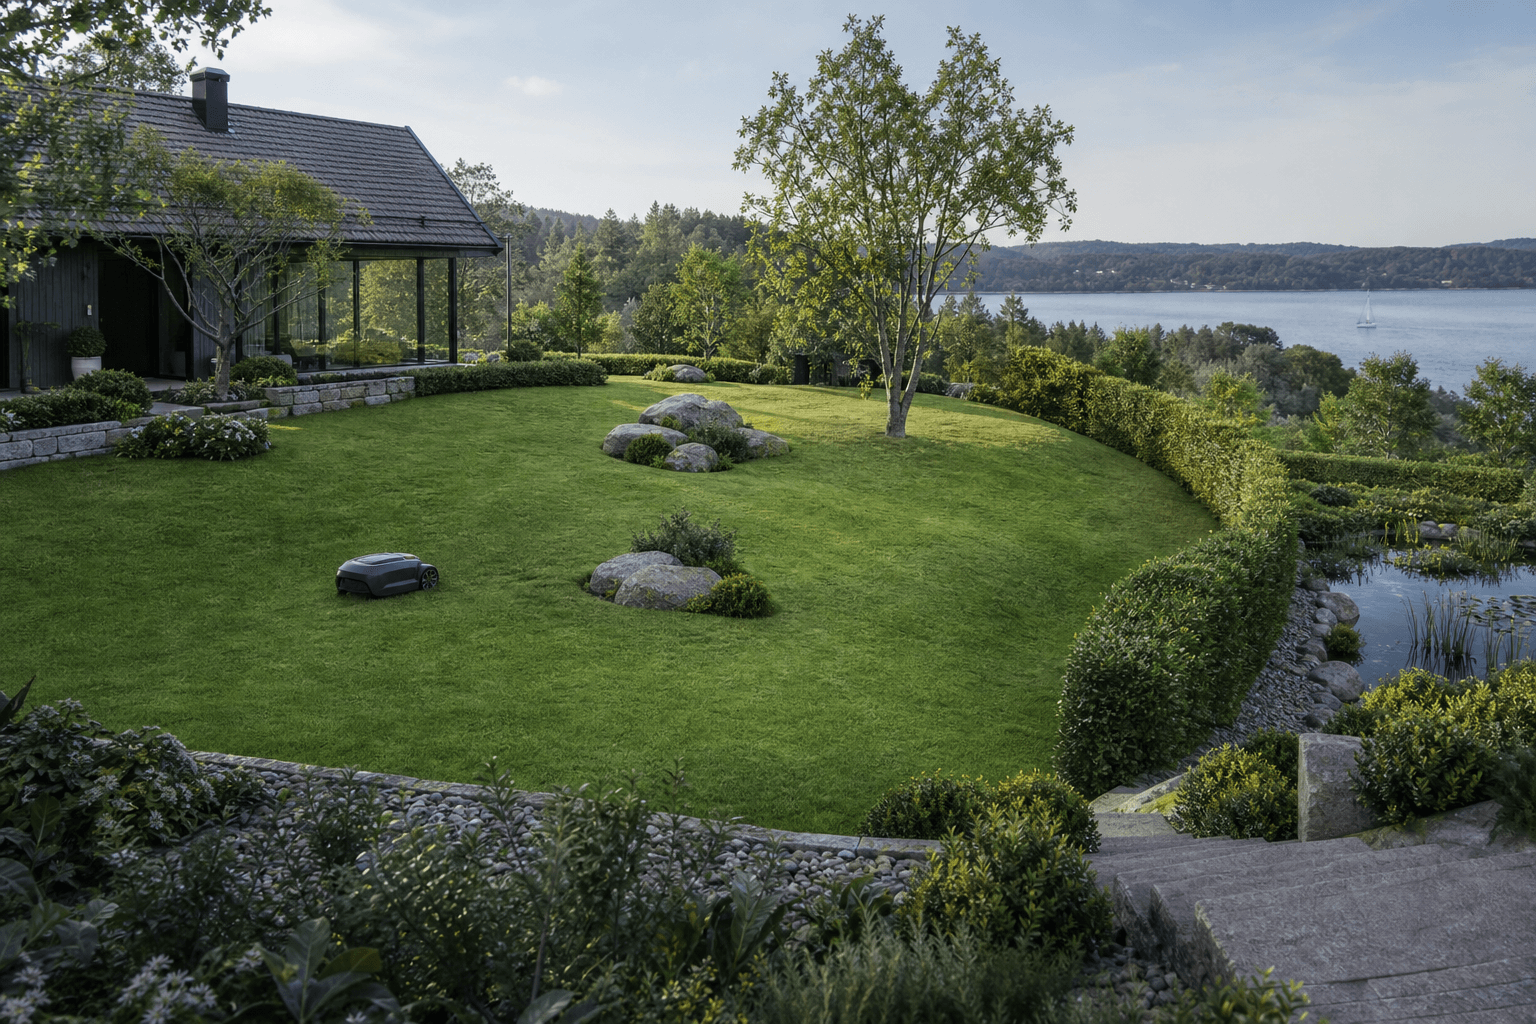
RTK o LiDAR: quale scegliere per un robot tagliaerba?
Valuta prima l’RTK se il prato ha una visuale del cielo ragionevolmente aperta e vuoi una navigazione coerente basata sulla mappa attraverso aree libere e collegate.
Valuta il LiDAR se edifici, alberi o altri ostacoli rendono meno affidabile la ricezione satellitare, oppure se la lettura dell’ambiente locale e degli ostacoli è particolarmente importante nel tuo giardino.
Nessuna delle due tecnologie è automaticamente migliore. I sistemi ibridi possono combinare posizionamento satellitare, LiDAR e visione in modo che un sensore possa supportare gli altri quando le condizioni cambiano.
Il Finder MowCompass considera superficie, pendenza, terreno, configurazione e condizioni di navigazione prima di restringere i modelli compatibili.
Cosa fa bene l’RTK
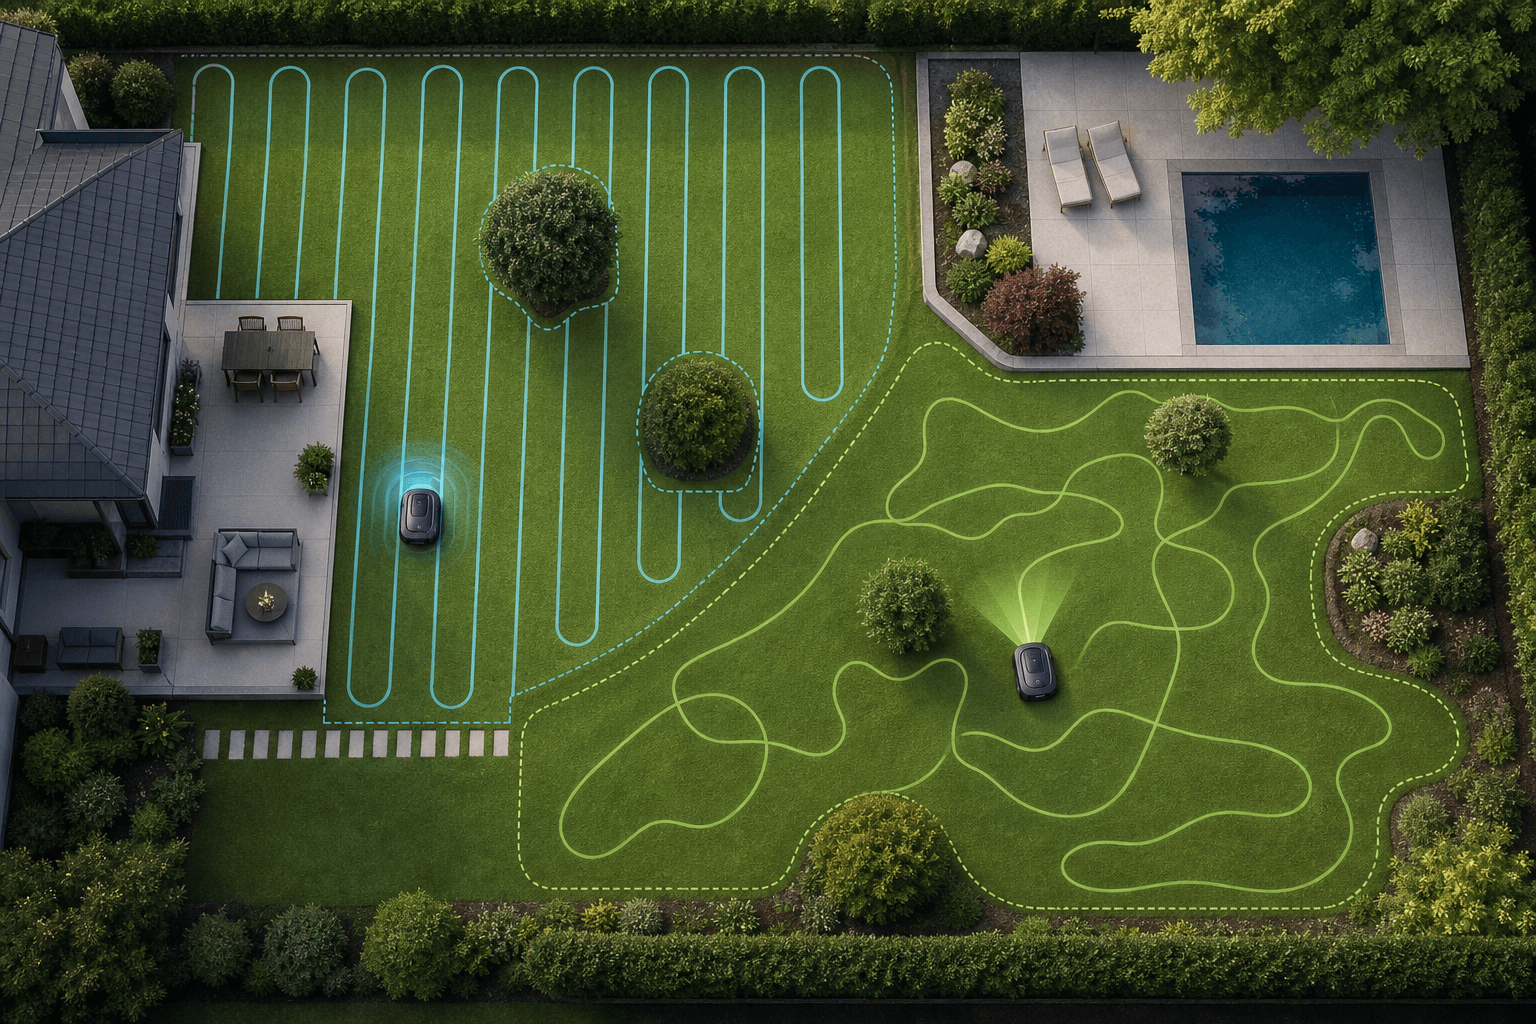
RTK migliora il posizionamento satellitare applicando dati di correzione. Un robot tagliaerba può utilizzare questa posizione per seguire confini virtuali e percorsi di taglio sistematici senza filo perimetrale. È particolarmente adatto quando il robot può mantenere una ricezione satellitare sufficientemente stabile.
Le implementazioni tradizionali possono utilizzare una stazione di riferimento installata sulla proprietà. Altri sistemi ricevono invece i dati di correzione tramite rete, quindi non tutti i robot RTK richiedono necessariamente un’antenna fisica nel giardino. Controlla sempre il modello specifico.
L’RTK può funzionare molto bene sui prati aperti, ma edifici, chiome fitte, muri e passaggi stretti possono ridurre la visibilità satellitare. Alcuni robot compensano con telecamere o altri sensori, ma l’efficacia del sistema di supporto varia da modello a modello.
- Particolarmente rilevante per prati aperti o moderatamente aperti.
- Permette mappatura virtuale precisa e percorsi di taglio pianificati.
- Può richiedere un posizionamento accurato dell’hardware di riferimento.
- Può diventare meno affidabile nelle aree fortemente ostruite.
Come il LiDAR legge il giardino
Il LiDAR emette impulsi luminosi e ne misura il ritorno per costruire una rappresentazione geometrica dell’ambiente. Invece di dipendere principalmente dai satelliti, il robot può rilevare muri, alberi, strutture e altri elementi rispetto alla propria posizione.
Questo rende il LiDAR interessante quando il segnale satellitare è ostacolato o incostante. Può anche contribuire al rilevamento degli ostacoli, ma la sola presenza del LiDAR non garantisce che ogni oggetto basso, sottile o in movimento venga riconosciuto. Alcuni robot lo combinano con telecamere e riconoscimento software degli oggetti.
Una mappa LiDAR dipende comunque da elementi riconoscibili nell’ambiente. Forti cambiamenti stagionali, mobili spostati, vegetazione molto fitta o grandi aree aperte con pochi punti di riferimento stabili possono influenzare la localizzazione. Posizionamento dei sensori e software contano quanto la presenza del LiDAR sulla scheda tecnica.
- Non dipende necessariamente da una visuale aperta del cielo.
- È utile vicino a edifici, alberi e strutture del giardino.
- Può supportare mappatura locale e rilevamento degli ostacoli.
- Le prestazioni dipendono comunque da copertura dei sensori e software.
RTK e LiDAR non sono sempre alternativi
I robot tagliaerba senza filo più recenti possono combinare RTK, LiDAR, telecamere, sensori inerziali e dati di movimento delle ruote. L’RTK può fornire la posizione globale del robot sul prato, mentre LiDAR e visione interpretano l’ambiente immediatamente circostante. Una soluzione ibrida può quindi risultare più resistente ai cambiamenti delle condizioni rispetto all’utilizzo di un solo tipo di sensore.
Un elenco più lungo di sensori non rende però automaticamente un robot più adatto. Su un prato semplice e aperto, un sistema RTK ben implementato può essere sufficiente. In un giardino racchiuso da strutture e con punti di riferimento stabili, una soluzione basata sul LiDAR può evitare la complessità del posizionamento di una stazione RTK.
Se la decisione principale è ancora tra installazione tradizionale e navigazione senza filo, consulta anche la guida filo perimetrale o senza filo per robot tagliaerba .
Giudica le zone con il segnale peggiore, non la parte più facile del prato
Un’ampia zona centrale aperta può far sembrare adatto quasi qualsiasi sistema di navigazione. Il test più utile è capire cosa succede accanto alla casa, sotto gli alberi, lungo le recinzioni e nei passaggi che collegano le diverse zone.
Per l’RTK, guarda verso l’alto: considera quanta parte del cielo viene coperta e se l’eventuale stazione di riferimento può essere installata in una posizione adeguata. Per il LiDAR, guarda intorno al robot: valuta se ci sono strutture ed elementi sufficientemente stabili da utilizzare come riferimenti e quanto cambia la vegetazione durante l’anno.
Traccia anche il percorso necessario per raggiungere ogni area di taglio. La tecnologia di navigazione non crea un collegamento utilizzabile attraverso gradini, cancelli chiusi o superfici non adatte al transito. Alcuni modelli supportano percorsi di trasferimento; altri possono richiedere lo spostamento manuale tra aree separate.
Per valutare il giardino nel suo insieme, consulta Il mio prato è adatto a un robot tagliaerba? .
Scegli la navigazione in base alle condizioni reali del giardino
Usa prima le condizioni fisiche del prato per restringere la scelta. App, automazioni e funzioni secondarie vengono dopo.
Prato aperto con cielo libero
L’RTK è spesso la soluzione più diretta. Offre un posizionamento basato sulla mappa senza richiedere necessariamente numerosi punti di riferimento vicini nel giardino.
Alberi, muri o edifici alti
Il LiDAR merita maggiore attenzione perché può localizzare il robot rispetto all’ambiente circostante. Un sistema ibrido può aumentare la resilienza quando le condizioni cambiano tra una zona e l’altra.
Molti piccoli ostacoli
Valuta l’intero sistema di rilevamento degli ostacoli, non soltanto il LiDAR. Telecamere, posizione dei sensori e software di riconoscimento influenzano la risposta agli oggetti bassi o insoliti.
Zone di taglio separate
Controlla separatamente limiti delle zone e modalità di trasferimento. RTK e LiDAR possono mappare più aree, ma il robot deve comunque avere un percorso fisicamente utilizzabile tra una zona e l’altra.
Tre esempi di approcci diversi alla navigazione
Questi modelli mostrano come LiDAR, visione e RTK possano essere combinati in modi diversi. Considerali esempi da confrontare con il tuo prato, non una classifica universale. Per esplorare più alternative, consulta anche il database dei robot tagliaerba MowCompass .
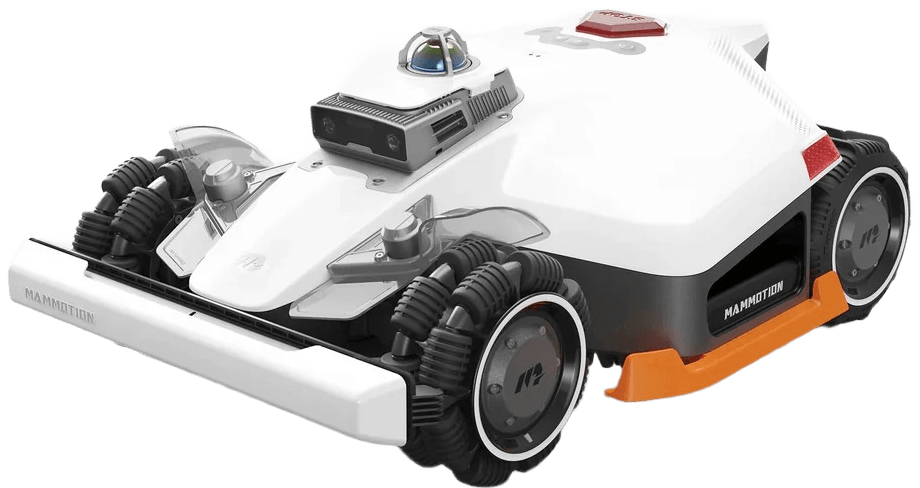
Mammotion LUBA 3 AWD 1500
Modello a trazione integrale che utilizza LiDAR e visione, senza richiedere una stazione RTK fisica per questa variante. È un esempio di come la navigazione locale possa essere combinata con una piattaforma pensata anche per terreno impegnativo.
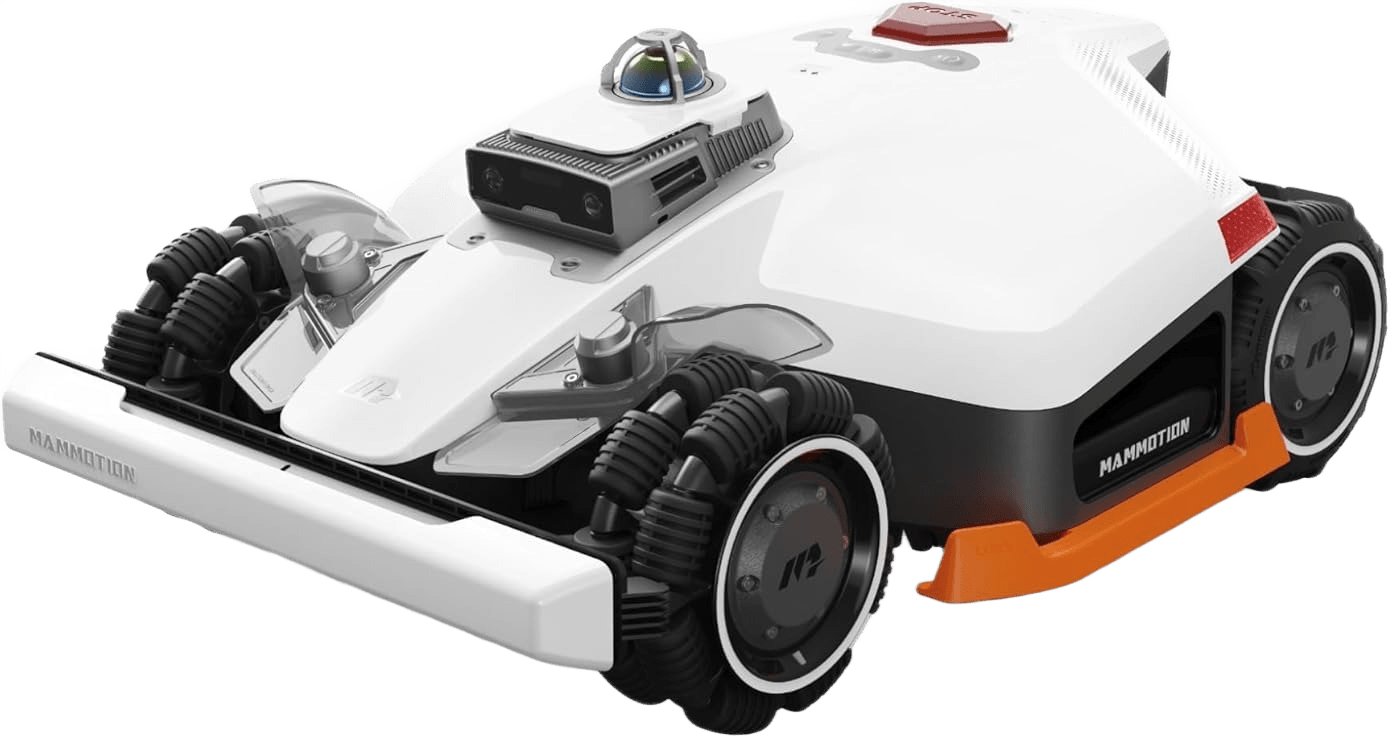
Mammotion LUBA 3 AWD 3000
Modello a trazione integrale che combina LiDAR, visione e NetRTK, senza richiedere una stazione RTK fisica. Mostra bene il vantaggio potenziale di un sistema ibrido: posizione globale e lettura locale dell’ambiente possono lavorare insieme.
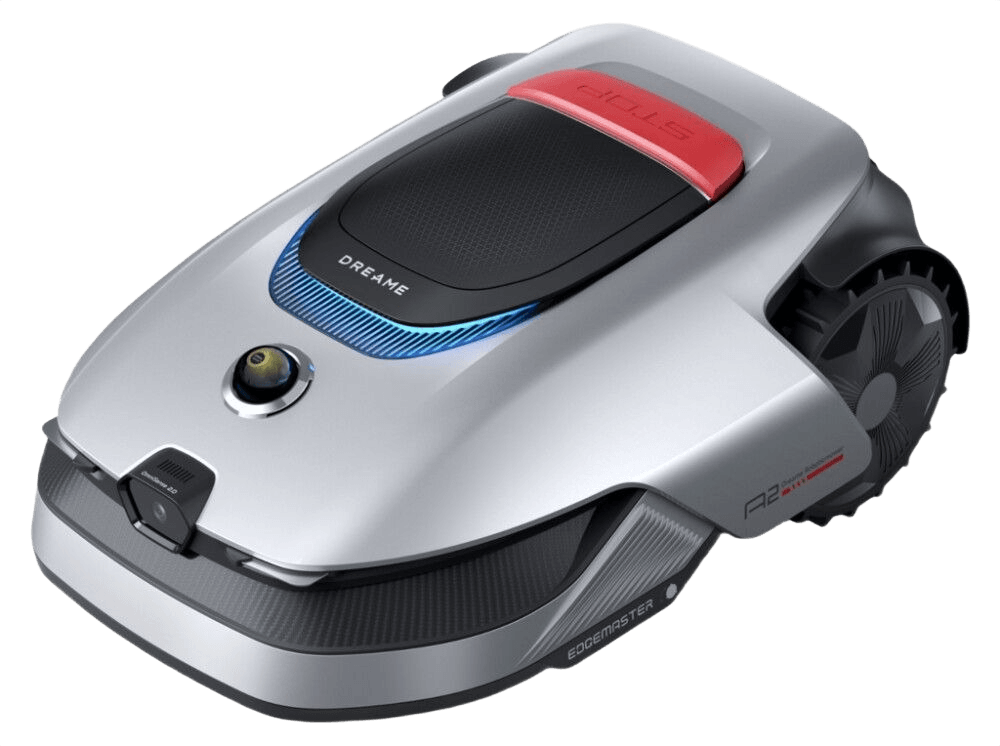
Dreame A2
Robot che combina LiDAR e visione per la mappatura, il taglio sistematico e il riconoscimento degli ostacoli senza affidarsi all’RTK. È un esempio utile per giardini in cui la lettura locale dell’ambiente ha maggiore importanza della ricezione satellitare.
RTK e LiDAR nei robot tagliaerba: domande frequenti
Il LiDAR è più preciso dell’RTK nei robot tagliaerba?
Non in ogni situazione. L’RTK può fornire un posizionamento globale molto preciso quando ricezione satellitare e dati di correzione sono affidabili. Il LiDAR può essere più resistente vicino a strutture o sotto gli alberi perché legge l’ambiente locale. Implementazione e condizioni del prato contano più di una classifica universale dell’accuratezza.
Un robot tagliaerba RTK richiede sempre una stazione base?
No. Alcuni sistemi utilizzano una stazione di riferimento fisica, mentre altri possono ricevere i dati di correzione tramite rete. Il requisito dipende dal modello.
Il LiDAR funziona sotto gli alberi?
Il LiDAR non richiede visibilità satellitare, quindi la copertura degli alberi non rappresenta lo stesso limite fondamentale dell’RTK. Vegetazione molto fitta, cambiamenti stagionali e pochi riferimenti stabili possono comunque influenzare la localizzazione.
Il LiDAR sostituisce le telecamere per evitare gli ostacoli?
Non necessariamente. Il LiDAR misura forme e distanze, mentre telecamere e software di riconoscimento possono aiutare a classificare gli oggetti. I sistemi che combinano più sensori possono assegnare ruoli diversi a ciascuna tecnologia.
Quale sistema è più adatto a un prato piccolo e semplice?
Possono funzionare entrambi, ma in genere conviene scegliere il sistema più semplice che soddisfa realmente i requisiti del prato. In un giardino aperto e poco complesso, una navigazione ibrida molto avanzata può aggiungere poco valore pratico. Anche un robot con filo perimetrale può restare una soluzione valida se l’installazione non rappresenta un problema.
RTK e LiDAR permettono sempre di passare tra zone diverse?
No. Dipende dal modello e dal percorso fisico, non semplicemente dalla presenza di RTK o LiDAR. Verifica il supporto ai percorsi di trasferimento e controlla se cancelli, gradini o superfici non erbose possono essere attraversati.
Scegli in base ai punti in cui la navigazione è più difficile
Parti dalla visibilità del cielo, dagli edifici vicini, dalla copertura degli alberi e dai collegamenti tra le zone. Poi confronta terreno, pendenza e capacità di gestione degli ostacoli. Il Finder MowCompass aiuta a restringere i modelli utilizzando l’intero profilo del prato.
Trova il robot tagliaerba adatto al mio prato →