Robotplæneklippere til smalle passager og kompakte haver
En smal passage er mere end et hul, robotten fysisk kan komme igennem. Den skal også kunne navigere hen til passagen, dreje uden at sidde fast, fastholde en pålidelig rute og vende tilbage til ladestationen. Sådan vurderer du de begrænsninger, før du vælger model.
Robotplæneklippere til smalle passager og kompakte haver
Den rigtige robotplæneklipper til en smal passage kræver tilstrækkelig frigang omkring hele maskinen, pålidelig navigation og plads til at køre ind og ud af korridoren — ikke bare et klippeskjold, der ser smalt ud.
Mål det smalleste punkt ved jordniveau og medtag kanter, rødder, mure, overhængende planter og skarpe sving, som reducerer den reelt brugbare bredde.
Hvis to plæneområder forbindes af en usikker korridor, kan det være mere praktisk at behandle dem som separate zoner end at forvente automatisk kørsel mellem dem.
Mål den brugbare rute, ikke kun den synlige åbning
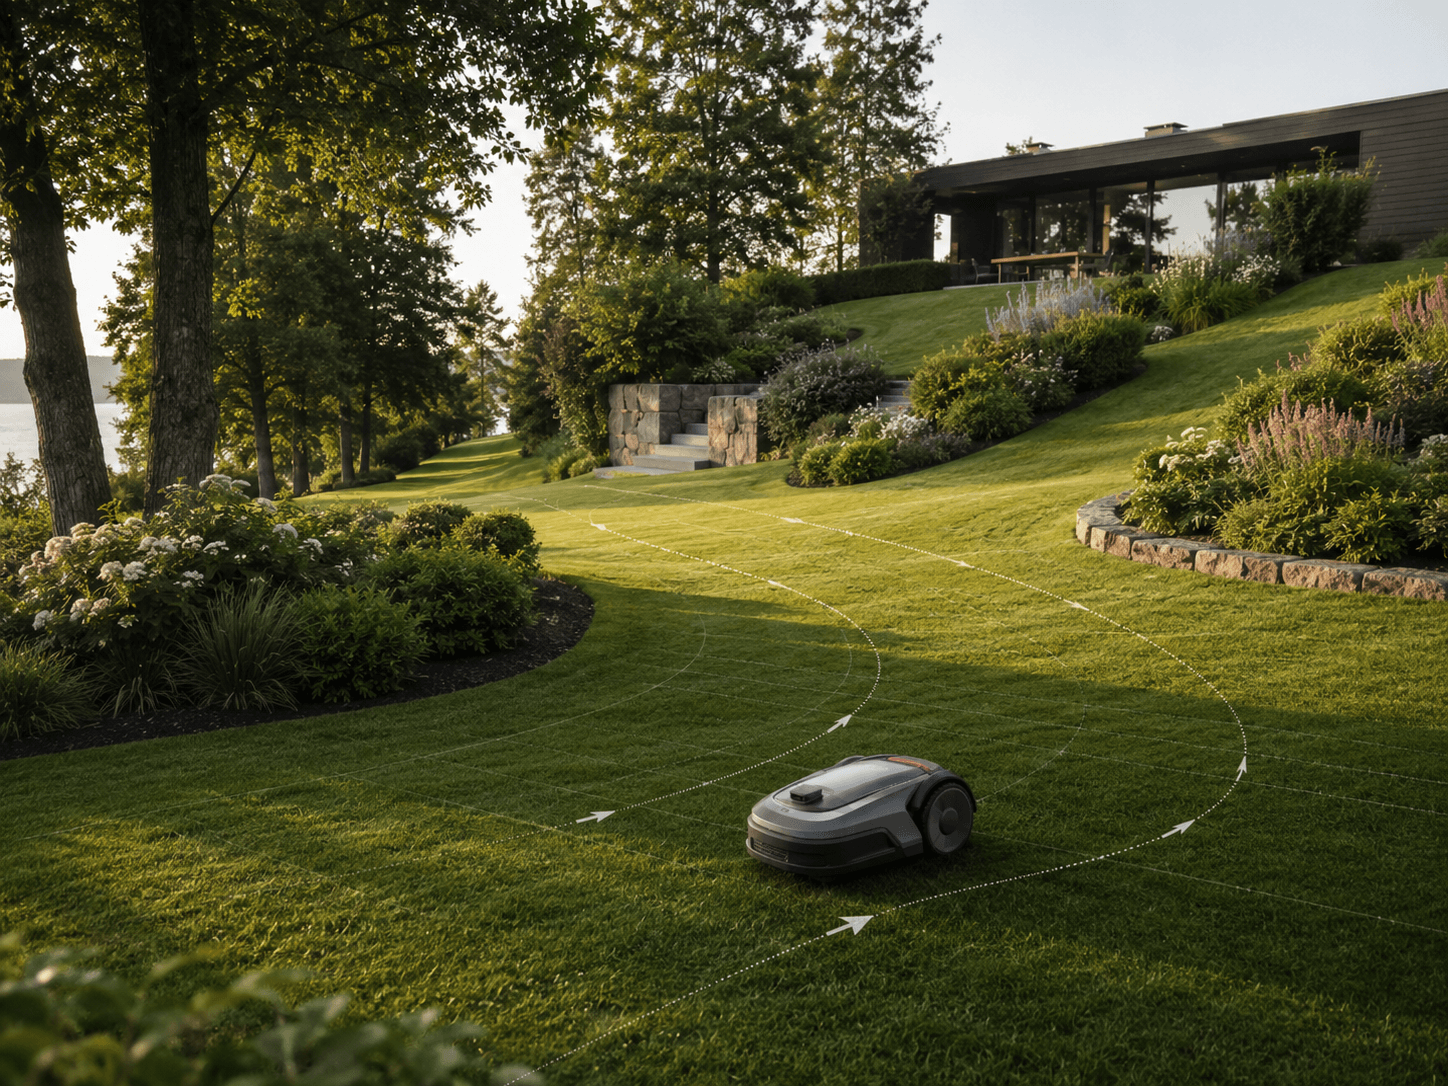
Mål det smalleste punkt langs hele ruten, inklusive indgang og udgang. En passage kan se rummelig ud i midten, men blive ubrugelig ved en mur, hævet kant eller beplantning, der snævrer indkørslen ind. Tjek frigangen tæt på jorden, hvor robotens karrosseri og hjul bevæger sig.
Undersøg også rutens form. En lige korridor er normalt lettere end en smal åbning, der straks efterfølges af et hjørne. Robotten kan have brug for plads til siden for at korrigere kursen, især hvis den kommer ind skråt. Blød jord, blotlagte rødder og skrånende kanter kan yderligere reducere den praktiske bredde.
Producentens klippebredde er ikke det samme som robotplæneklipperens samlede bredde. Brug de oplyste chassismål, når du kontrollerer fysisk pasform, og efterlad en margin i stedet for at planlægge efter den teoretisk mindst mulige frigang.
- Mål flere steder og i begge kørselsretninger.
- Medregn kantafslutninger, fremspring i mure, rødder og sæsonbestemt plantevækst.
- Kontrollér om robotten kan dreje både før og efter passagen.
- Undersøg ruten i vådt vejr for kørespor og hjulspin.
Afgør om passagen faktisk skal forbinde klippezoner
En korridor behøver ikke selv at være et klippeområde. I nogle haver er dens vigtigste funktion at lade robotten køre mellem større plæneområder. Ruten skal stadig kunne genkendes, holdes fri og give en pålidelig vej tilbage til ladestationen.
Hvis forbindelsen omfatter trin, grus, en låge, offentlig belægning eller en åbning, der ganske enkelt er for smal, kan separate zoner være mere sikre. Nogle robotter kan følge definerede transportveje, mens andre skal bæres mellem adskilte områder. Det er afgørende, hvis du forventer fuldautomatisk dækning.
Kortlæg alle plæneområder før køb. Notér hvilke områder der er fysisk forbundet, hvilke der kræver transport, og hvor ladestationen kan placeres. Den bredere vejledning til om din græsplæne egner sig til robotplæneklipper kan hjælpe med at finde andre begrænsninger.
Små ændringer i haven kan forbedre driftsstabiliteten
Små ændringer i haven kan være mere effektive end at vælge en meget kompleks robot. Klip lave planter tilbage, udjævn en sunket kant eller flyt en pyntegenstand for at skabe en renere rute. Undgå bratte kanter, hvor ét hjul kører på græs og det andet på en hård eller skrånende overflade.
Hold øje med korridoren under den første kortlægning og de første klipninger. Kontrollér indkørsel fra begge retninger, turen tilbage til laderen og adfærden efter regn. Hvis robotten gentagne gange tøver eller vælger en anden vej, så gør den brugbare passage bredere, hvis det er muligt, eller definér området som en separat zone.
Det vigtigste
Brug havens mest begrænsende punkt til at afgøre, hvilke egenskaber der faktisk betyder noget. Det samlede plæneareal fortæller ikke alene, om en robot kan håndtere indretningen.
Lige, fri korridor
Prioritér dokumenteret frigang omkring maskinen og pålidelig kortlægning af ruten. En enklere robot kan være tilstrækkelig, hvis indgangen er åben og overfladen plan.
Smal rute med træer eller mure
Navigation, der fortsat fungerer omkring forhindringer og i skygge, bliver vigtigere. Hold ruten fri, så forhindringsundgåelsen ikke opfatter midlertidigt rod som en blokeret korridor.
Smal passage på ujævnt terræn
Vejgreb og terrænegenskaber betyder lige så meget som bredden. Tjek sidehældninger, løs jord og hævede kanter i stedet for kun at se på robotens maksimale hældningstal.
Fysisk adskilte plæneområder
Se nøje på multi-zone-funktioner og transportkrav. Manuel bæring kan være acceptabel ved lejlighedsvis klipning, mens en understøttet transportvej er bedre, hvis du ønsker mere automatisering.
Modeller værd at overveje
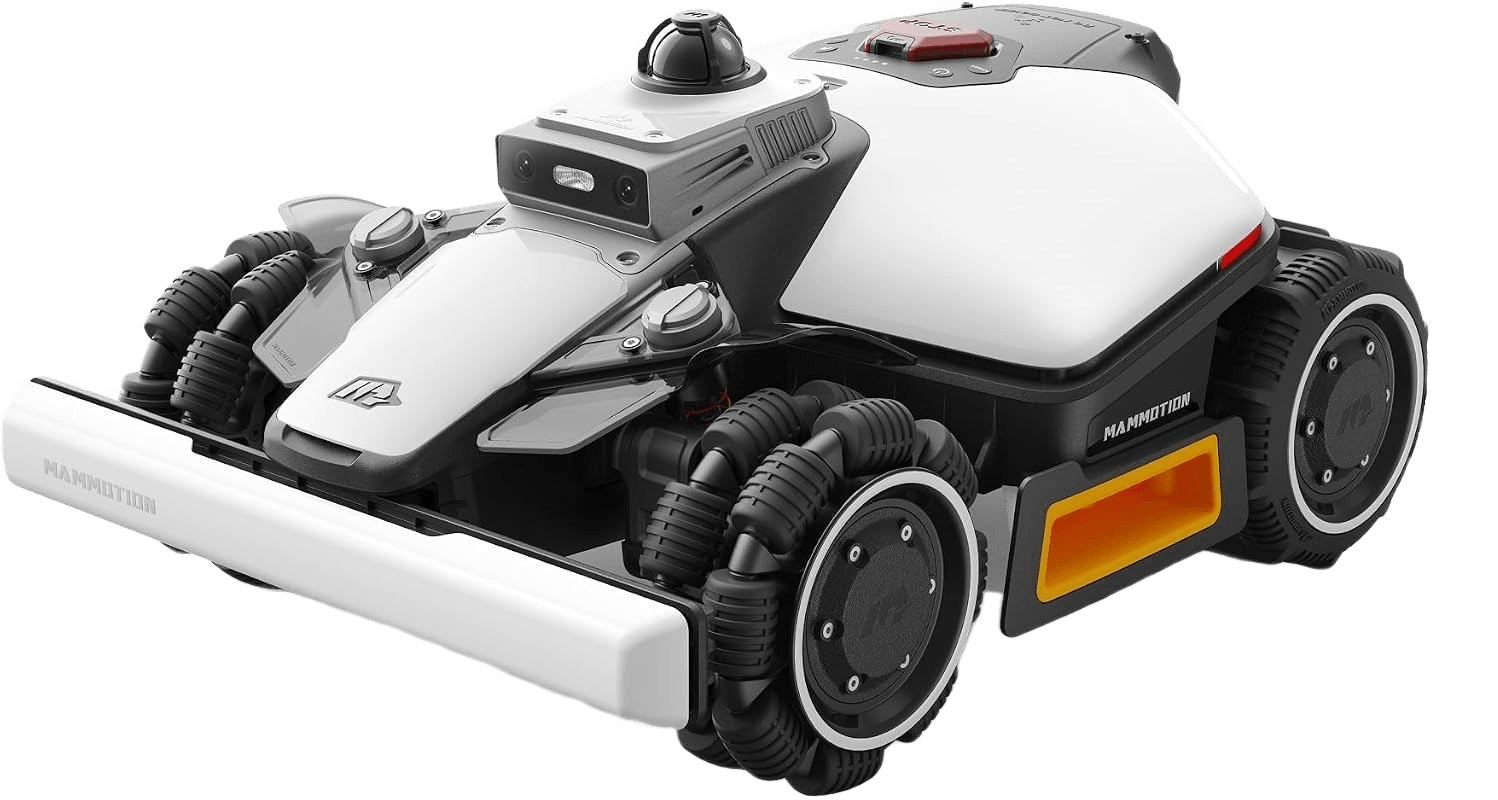
Mammotion LUBA mini 2 AWD 1500
En kompakt firehjulstrukket model med LiDAR- og visionsnavigation, systematisk klipning og stærk håndtering af forhindringer.
Bedst til: Plæner med smalle forbindelsesruter, ujævnt terræn, trædække eller flere kortlagte områder forbundet med transportveje.
Overvej: Bekræft hele chassisets frigang og eventuelle krav om mobilabonnement, før du beslutter dig. Avanceret navigation kan ikke kompensere for en fysisk for lille åbning.
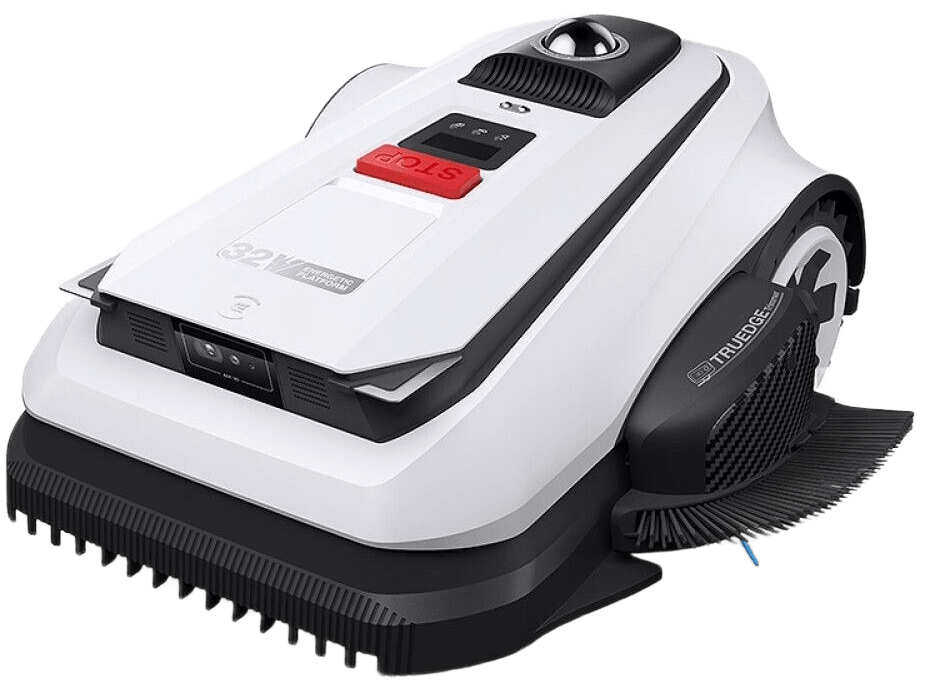
ECOVACS GOAT A3000 LiDAR PRO
En trådløs model, der kombinerer LiDAR og vision med systematisk klipning, effektiv forhindringshåndtering og integreret kantklipning.
Bedst til: Større, komplekse eller skyggefulde haver, hvor bred klippedækning og objektregistrering er vigtige sammen med navigation gennem passager.
Overvej: Kontrollér robotens fulde fysiske mål ved alle flaskehalse. Adskilte zoner kræver manuel flytning frem for automatisk kørsel mellem dem.
FAQ
Kan enhver robotplæneklipper køre gennem en smal korridor?
Nej. Kompatibiliteten afhænger af robotens samlede mål, producentens krav til korridorer, indgangens form og tilgængelig drejeplads. God navigation ophæver ikke behovet for fysisk frigang.
Er klippebredde det samme som robotplæneklipperens bredde?
Nej. Klippebredden beskriver klippesystemet, ikke maskinens bredeste punkt. Brug de oplyste samlede mål, når du måler en passage.
Kan en robotplæneklipper krydse en sti mellem to plæner?
Muligvis, hvis modellen understøtter en egnet rute, og overflade, grænser og omgivelser opfylder installationskravene. Ellers kan plænerne være nødt til at fungere som separate zoner med manuel transport.
Er trådløse robotter bedre til trange haver?
De kan gøre grænser og korridorer lettere at justere, men er ikke automatisk et bedre valg. Fysisk frigang, navigationsforhold og modelspecifikke krav til kortlægning er stadig afgørende.
Hvad hvis robotten kan være der, men bliver ved med at sidde fast?
Undersøg indkørselsvinkel, jordbund, kanter og midlertidige forhindringer. Gør ruten bredere eller enklere, hvor det er muligt. Hvis driften stadig er ustabil, så brug separate zoner i stedet for at tvinge automatisk passage.
Match robotten til flaskehalsen
Notér plæneareal, smalleste brugbare åbning, drejeplads, terræn og forbindelser mellem zoner, før du sammenligner modeller. MowCompass Finder kan derefter indsnævre udvalget uden at behandle plænestørrelsen som det eneste krav.
Brug MowCompass Robotplæneklipper Finder